
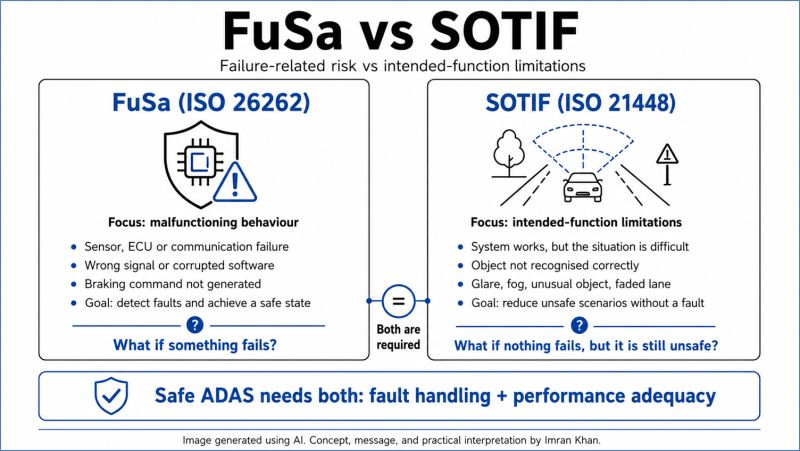
Что опаснее?
Система, которая дает сбой?
Или система, которая работает в точности так, как задумано, но все же не способна безопасно справиться с ситуацией?
В этом заключается практическое различие между функциональной безопасностью (FuSa) и SOTIF.
В области функциональной безопасности задаются следующие вопросы:
«Что происходит, когда что-то выходит из строя?»
Например:
• Камера перестаёт передавать данные
• Датчик выдает неверное значение
• Выполнение программного обеспечения нарушено.
• Команда торможения не генерируется
• Электронный блок управления становится недоступным
Основное внимание уделяется:
• Выявление неисправностей
• Предотвращение или контроль сбоев
• Выявление аномального поведения
• Переход в безопасное состояние или поддержание безопасного состояния
Теперь рассмотрим другую ситуацию.
Камера работает.
Алгоритм запущен.
Тормозная система имеется в наличии.
Но транспортное средство по-прежнему не распознает:
• Пешеход с частично перекрытым проходом
• Выцветшая разметка полосы движения
• Необычный дорожный объект
• Сильный дождь, блики или туман
• Сценарий, недостаточно адекватно представленный в процессе разработки.
Технически ничего не вышло из строя.
Однако транспортное средство все еще может вести себя небезопасно.
Именно здесь SOTIF приобретает важное значение.
SOTIF спрашивает:
«Что произойдет, если ничего не выйдет из строя, но заявленная функциональность окажется недостаточной для данной ситуации?»
Основное внимание уделяется:
• Функциональные ограничения
• Недостатки датчиков и алгоритмов
• Предсказуемое злоупотребление
• Сложные сценарии эксплуатации
• Неизвестные или недостаточно изученные состояния
Таким образом, это различие легко запомнить:
ФуСа
Небезопасное поведение, вызванное неисправностью
СОТИФ
Небезопасное поведение, вызванное функциональной недостаточностью, даже без неисправности.
Это не конкурирующие подходы.
Для систем ADAS и автоматического вождения необходимы обе функции.
Система не является безопасной только потому, что она безотказна.
Оно также должно быть способно справляться с ситуациями, в которых ему предстоит работать.
FuSa спрашивает:
«А что, если что-то пойдёт не так?»
SOTIF спрашивает:
«А что, если ничего не пойдёт не так, но система всё равно окажется недостаточно эффективной?»
Что сложнее продемонстрировать в ваших текущих проектах: FuSa или SOTIF?
#ФункциональнаяБезопасность #SOTIF #ISO26262 #ISO21448 #ADAS #АвтомобильнаяБезопасность #АвтомобильнаяИнженерия